2027 年机器人、视觉感知与控制国际学术会议(RVPC 2027)
2027 International Conference on Robotics, Vision Perception and Control

大会官网:www.rvpc.cn 大会时间:2027年4月9-11日 大会地点:中国-广州 一轮截稿:2027年1月11日(限时享早鸟价,每篇优惠400元) 接受/拒稿通知:投稿后1周内 收录检索:EI Compendex, Scopus |
2027年机器人、视觉感知与控制国际学术会议(RVPC 2027)将于2027年4月9-11日在中国·广州举行。本次会议聚焦机器人、视觉感知与智能控制前沿方向,立足广州智能制造产业优势,汇聚全球机器人工程、自动化、机器视觉、人工智能、智能控制系统领域专家学者与行业技术人才,围绕机器人本体设计、视觉感知算法、多传感器融合、自主机器人控制、智能无人系统、具身智能、机器视觉检测与伺服控制等前沿成果开展深度学术交流,旨在搭建国际化产学研合作平台,助力机器人感知与控制基础理论创新、智能装备技术落地与交叉学科高质量发展。我们热忱欢迎海内外相关领域专家、学者、科研人员及行业从业者踊跃投稿、莅临参会。
| 主办单位:广东省机器人协会 |  |
| 广东省机器人协会于2015年5月16日成立,是广东省人工智能与机器人领域唯一具有权威性的科技类社会公共服务协同平台,是由广东省内从事机器人相关设备设计、制造、应用的大专院校、科研机构和生产、销售的企事业单位以及从事相同性质经济活动的经济组织等自愿发起组建的全省性、专业性、非营利性并具有独立 法人资格的社会团体。 | |
| 大会主席 | |
 任玉桐 执行会长 广东省机器人协会,中国 | 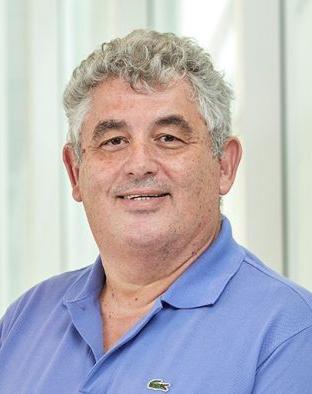 Kostas Kyriakopoulos 教授 IEEE Fellow 阿布扎比纽约大学,阿联酋 |
| 程序委员会主席 | |
 王文武 教授 IEEE Fellow 萨里大学,英国 |  王茂林 执行副会长 广东省机器人协会,中国 |
| 出版主席 | |
 Domenico Santaniello 教授 萨莱诺大学,意大利 |
Gheorghe-Daniel Andreescu 教授 IEEE Senior Member 蒂米什瓦拉理工大学,罗马尼亚 |
| 组织委员会主席 |
田少明 会长 亚太辅助机器人学协会 |

任玉桐 广东省机器人协会执行会长 | 任玉桐先生是广东省机器人协会执行会长,在机器人与人工智能领域具有丰富的创业及行业组织经验。他同时担任中国民 主建国会广州市委员会委员、广州市番禺区政 协委员,并任粤港澳大湾区人工智能联盟执行理事长、中国电子商会机器人专业委员会主任及人工智能专业委员会副会长。 报告题目:待定 |
陈国辉 教授 广州美术学院;广东省机器人协会设计与文化传播专业委员会会长 | 陈国辉博士毕业于中国艺术研究院,研究方向包括人工智能、视觉艺术创作及相关理论。他曾受聘担任广州大学、香港岭南大学、澳门城市大学等院校的博士生及硕士生导师,并担任艺术学科相关国际传播评审、期刊《Costume and Culture Studies》编委及广东省机器人协会设计与文化传播专业委员会主任。他主持教育部及省市级科研项目六项,出版学术专著七部、译著一部,参与编纂《广东美术家协会五十年文献集》,发表学术论文三十余篇。 报告题目:待定 |

RVPC 2027所有的投稿都必须经过2-3位组委会专家审稿,经过严格的审稿之后,会议所录用论文将以论文集的形式交由SPIE - The International Society for Optical Engineering (ISSN: 0277-786X)出版,出版后提交 EI Compendex,Scopus检索。
◆论文篇幅不少于4页标准双栏。
◆会议论文模板下载→ 前往“会议资料”栏目下载
◆会议仅接受全英稿件。如需专业英文翻译、润色服务,可联系会议秘书咨询艾思编译服务。
◆作者可通过CrossCheck, iThenticate权威查重系统自费查重,否则由文章重复率、AI生成内容引发的拒稿风险由作者自行承担。涉嫌抄袭、学术不端的论文将不予出版,并公示在会议主页。
◆会议采用在线投稿系统,全程由艾思科蓝平台提供技术支持,请点击下方按钮进入投稿通道
RVPC 2027
| 机器人系统与智能技术 | 视觉感知与智能计算 |
机器人感知系统与智能集成 视觉辅助机器人建模与仿真 移动机器人导航与自主定位 无人系统与自主智能平台 多机器人协同与群体智能 具身智能与智能机器人 人机协作机器人技术 柔性机器人与仿生机器人 服务机器人与特种机器人 机器人操作系统与软件架构 | 机器视觉与图像处理 目标检测与识别技术 三维视觉感知与空间重建 视觉跟踪与行为理解 深度学习视觉感知方法 视觉语义理解与场景解析 多模态感知与信息融合 视觉语言模型与机器人交互 事件视觉与智能感知 工业视觉检测技术 |
智能控制与运动规划 | 智能机器人应用与融合发展 |
机器人运动规划与路径优化 自主决策与智能控制 强化学习与机器人控制 自适应控制与鲁棒控制 预测控制与优化算法 复杂环境机器人控制 柔性操作与精准控制 机器人学习与技能迁移 数据驱动机器人控制 智能控制系统设计与应用 | 工业机器人与智能制造 医疗机器人与康复辅助系统 农业机器人与智慧农业 无人驾驶与智能交通 机器人数字孪生技术 云机器人与网络化机器人系统 边缘智能与机器人计算 机器人安全与可靠性 机器人智能应用平台 未来机器人技术 |
*其它机器人、视觉感知、智能控制相关交叉主题均可投稿
| 类别 | 注册费(人民币) |
早鸟价(4-6页) | 3200RMB/篇(2027年2月23日前投稿) |
常规投稿注册(4-6页) | 3600RMB/篇 |
学生注册(4-6页) | 3400RMB/篇 (如需申请学生优惠,请付款前联系会议秘书出示学生证) |
超页费(第7页起算) | 400RMB/页 |
| 仅参会不投稿(普通) | 1200RMB/人 |
| ★仅参会不投稿(团队票) | 1000RMB/人 (团队参会3人及以上) |
* 早鸟价、学生优惠不可叠加,老客户优惠需提前联系会务老师登记。
--退款须知:
参会者因个人原因申请取消参会退款,执行以下标准:
*会议召开前60天及以上申请:退还70%费用
*会议前30~60天申请:退还50%费用
*会议前30天内申请:仅退还30%费用
*会议结束后不再受理退款申请
退款申请必须通过官方邮箱发送正式邮件提交。组委会保留因不可抗力调整会议时间、地点的权利,不可抗力造成损失不适用退款政策。
· 论文录用后可在线完成参会报名,一篇录用论文允许1名作者免费参会
· 面向所有投稿作者、自费参会人员开放;
· 汇报时长10–15分钟,全英文PPT展示,建议首页放置RVPC 2027会议标识,会前按会务邮件要求提交PPT。
· 全体参会作者均可申请海报展示;
· 海报标准:A1竖版、全英文设计,完成后发送海报图片至会务邮箱,命名格式:现场/线上参会-姓名-论文订单号。
· 无需投稿,直接注册听众门票即可参会;
· 3人及以上组队报名可享团队优惠;
注:团队优惠仅面向自费参会人员,优惠详情请联系会议秘书。
| 日期 | 时间 | 议程 |
| 2027年4月9日(周五) | 15:00-17:00 | 签到注册 |
| 2027年4月10日(周六) | 09:00-12:00 | 大会主题报告 |
| 12:00-14:00 | 午餐 | |
| 14:00-17:30 | 口头报告 | |
| 18:00-19:30 | 晚宴 | |
| 2027年4月11日(周日) | 09:00-18:00 | 学术考察活动 |
*最终会议日程以现场发放会议手册为准
Ms. Li | 李老师(邀请码:L8168) 联系手机(微信):+86-17702011286 QQ咨询:3801364996 会议邮箱: ic_rvpc@163.com(投稿/咨询) |
其他联系方式 |

配套学术服务支持

我们诚挚邀请企业、研究机构、出版机构、技术提供商、专业协会及其他组织以行业合作伙伴或参展商身份参与本次会议。通过与我们合作,贵单位将有机会提升品牌知名度,展示创新产品与技术,与研究人员及行业专业人士深入交流,并拓展新的学术与商业合作网络。
我们提供钻石、黄金、白银三档合作套餐,以满足不同推广与参与需求。
合作费用:具体价格及席位情况,请联系会议秘书处咨询。