
2027 3rd International Conference on Unmanned System and Technology
第三届无人系统与技术国际学术会议(UST 2027)
2027年7月16-18日 · 中国沈阳

重要信息
投稿信息
一轮截稿时间
2027年4月16日
🔍
收录检索:IEEE Xplore · EI Compendex · Scopus
大会简介
第三届无人系统与技术国际学术会议(UST 2027)将于2027年7月16-18日在中国沈阳举行。会议致力于探讨无人系统在不同领域的创新与应用,聚焦当前和未来的技术发展与挑战。随着人工智能、机器人技术和自动化系统的迅速发展,无人系统在军事、农业、物流、医疗、城市管理等多个领域展现出巨大潜力。
会议议题包括无人驾驶汽车、无人机、智能机器人、自主水下航行器、多机器人系统协作以及相关的感知与控制技术。作为21世纪科技革命的重要组成部分,无人系统在提高效率、降低成本、增强安全性等方面已经产生了深远影响。
此次会议将汇集来自全球的科研人员、工程师和产业界代表,通过学术报告、技术展示和专题讨论,分享最新研究成果与应用案例,推动无人系统技术的持续创新和跨领域实践,为社会发展注入新的动能。
组织单位【2026年】
主办单位

天津理工大学
承办单位

天津理工大学计算机科学与工程学院
协办单位

北京化工大学

燕山大学

浙江工业大学
大会组委【2026年】
大会主席

陈胜勇 教授
天津理工大学
校长,IET Fellow,IEEE Senior Member

张厚祥 教授
挪威科技大学
科研系主任,挪威皇家科学院、工程院双院院士,IEEE Senior Member

程徐 教授
天津理工大学
计算机科学与工程学院副院长,IEEE Senior Member
技术主席

朱海滨 教授
加拿大尼皮辛大学
IEEE Fellow,AAIA Fellow,IEEE SMC系统科学与工程协会副主席,IEEE SMC分布式智能系统技术委员会联合主席

李国元 教授
挪威科技大学
IEEE Senior Member

Jorge Iván Romero Gelvez 教授
哥伦比亚豪尔赫·塔德奥·洛萨诺大学

吕智涵 教授
西安电子科技大学
BCS Fellow,IEEE Senior Member
程序主席

白琮 教授
浙江工业大学
IEEE Member

刘兆伟 教授
烟台大学
IEEE Member

韩永明 教授
北京化工大学
IEEE Member

江国乾 教授
燕山大学
IEEE Member

石凡 教授
天津理工大学
IEEE Member
组织主席

钟炜 教授
天津理工大学

姚烨 教授
天津理工大学

卢超汝 教授
奥斯陆城市大学

蔡海滨 高级讲师
英国拉夫堡大学
IEEE Member

李天姣 博士
天津理工大学
宣传主席

冯洋博 博士
湖南大学

冯成成 博士
天津理工大学

徐甜甜 博士
天津理工大学
出版主席

何欣 博士
天津理工大学

田维维 博士
天津理工大学
奖项主席

刘秀峰 教授
丹麦科技大学

贾晨 副教授
天津理工大学

林聪 副教授
广东海洋大学

张欢 博士
天津理工大学
主讲嘉宾【2026年】

KEYNOTE SPEAKER
罗仁权 教授
台湾大学 · IEEE Fellow,台湾大学电机工程学系名誉教授,智慧机器人及自动化国际研究中心主任
罗仁权,1949年9月8日出生于台湾省桃园县,智能机器人专家。现任台湾大学电机系讲座教授兼智慧机器人及自动化国际研究中心主任、友嘉集团首席技术官、IEEE工业信息期刊总主编,并担任IEEE工业电子协会杰出讲师及欧盟产业发展指导委员会委员。早年毕业于逢甲大学机械工程学系与自动控制研究所,后获德国柏林工业大学国家工程师学位及电机工程博士学位。罗仁权曾任德国弗劳恩霍夫生产及自动化研究所研究员、美国北卡州立大学电机计算机工程系终身职教授、日本东京大学讲座教授。1995年起任中正大学教授并先后担任工学院院长、自动化研究中心主任、创新育成中心主任,1998年主持该校中小企业创新育成中心。主要研究方向涵盖智能型感测控制机器人系统、多样传感器融合系统、计算机视觉伺服控制系统,发表学术论文450余篇,持有25项国际专利。曾担任欧盟28国大型跨国计划决审委员,获IEEE Eugene Mittlemann杰出研究成就奖等荣誉。

KEYNOTE SPEAKER
张友民 教授
加拿大康考迪亚大学 · IEEE Fellow,CSME Fellow
张友民博士是加拿大康考迪亚大学机械、工业与航空工程系及康考迪亚航空设计与创新研究所终身教授,是IEEE以及加拿大机械工程师学会(CSME)会士(Fellow)。长期从事控制理论与工程应用方面的研究与开发工作,专长于故障检测与诊断、容错控制、感知与避障、飞行器导航、制导与控制、多智能体/多运动体(空中、地面、水面、及风场与智能电网)容错协同控制及其与遥感测量技术相结合进行森林火灾监测与扑灭、电力巡线与监测、以及搜救与救援等领域的研究与应用开发。自1992年共发表700余篇杂志和会议论文及10本专著书籍。其发表的论文迄今在Google Scholar上的引用次数为32564,h-index为88,i10-index为440;在国际权威学术评价机构ScholarGPS发布的2024年全球前0.05%顶尖科学家榜单中,张教授在两个主题Aircraft Systems和Fault Tolerance (Lifetime)均排名世界第一,在Unmanned Aerial Vehicle (Lifetime)主题排名世界第二、加拿大唯一;另外,自2021年发布以来连续名列斯坦福大学公布的世界前2%科学家榜单前列。自2013年以来多次作为大会主席、大会荣誉主席、大会程序委员会主席,参与并组织“无人机系统国际会议”(ICUAS)、“智能无人系统国际会议”(ICIUS)及“自主无人系统国际会议”(ISAS)、“可再生能源与动力工程国际会议”(REPE)等。2019-2022期间担任“国际智能无人系统”协会主席。并担任IEEE Transaction on Industrial Electronics, IET Cyber-systems and Robotics, IET Smart Energy Systems, Guidance, Navigation and Control, Chinese Journal of Aeronautics, Security and Safety等20多个国际期刊的副主编、编辑与编委等。

KEYNOTE SPEAKER
张厚祥 教授
挪威科技大学 · 科研系主任,挪威皇家科学院、工程院双院院士,IEEE Senior Member
挪威科技大学教授,挪威皇家科学院、工程院双院院士,负责多项欧盟研究理事会、挪威研究理事会、德国研究理事会项目,经费总额约合人民币4亿元。张厚祥教授目前担任IEEE Transactions on Automation Science and Engineering、IEEE/ASME Transactions on Mechatronics、IEEE Transactions on Intelligent Transportation Systems、IEEE Robotics and Automation Letters以及IEEE Robotics & Automation Magazine副主编。开发的产品被劳斯莱斯、康斯伯、挪威OSC、DIPAI等公司采用,获得了极高的产业转换价值。张教授目前担任挪威科技大学海洋操作与土木工程系科研系主任,培养了16名博士、多名硕士,教育成就斐然。

KEYNOTE SPEAKER
闫敬 教授
燕山大学 · 国家优青、海洋强国青年科学家、IEEE VTS杰出讲师
闫敬教授入选国家优青、海洋强国青年科学家、IEEE VTS杰出讲师、中国指挥与控制学会青年科技奖、河北省杰青、燕赵青年科学家,获中国物流与采购联合会科技进步一等奖(排名第一)、中国自动化学会自然科学二等奖(排名第一)、中国设备管理协会“金点子”发明特等奖(排名第一)、中国指挥与控制学会技术发明一等奖(排名第三)等。主持国家自然科学基金优青/联合重点/面上/青年、河北省自然科学基金杰青、企业横向等项目20余项。担任国际期刊IEEE TITS、IEEE TVT、Ocean Engineering、IEEE/CAA JAS、IEEE Systems Journal以及IET CTA编委,《控制理论与应用》与《控制与决策》客座编委。近年来,以第一作者出版英文专著3部,在IEEE TAC、IEEE JOE、中国科学-信息科学等国内外知名期刊以第一/通信作者发表论文80余篇,其中Nature子刊2篇,以第一发明人授权发明专利23项。

特邀报告
肖军浩 教授
国防科技大学 · 中国自动化学会机器人竞赛工作委员会副秘书长、湖南省自动化学会理事
肖军浩,国防科技大学智能科学学院教授、博士生导师,中国自动化学会机器人竞赛工作委员会副秘书长、湖南省自动化学会理事。入选湖南省科技创新领军人才(2023)和军队青年科技英才(2022)。近5年主持国家重点研发计划青年科学家项目、军 委科技委1XX重大专项某领域项目、军 委科技委基础加强重点项目课题等项目10余项,在机器人领域国内外重要期刊和旗舰会议发表论文70余篇,出版专著1部、译著3部,获国家发明专利授权15项。获国家教学成果二等奖1项、湖南省教学成果一等奖2项、军队教学成果一等奖1项、中国自动化学会教学成果特等奖和一等奖各1项。

特邀报告
刘云 教授
南开大学 · 国家级青年人才
刘云,南开大学计算机学院教授,国家级青年人才。分别于2016年和2020年从南开大学获得本科和博士学位,曾在瑞士苏黎世联邦理工学院担任博士后,曾任新加坡科技研究局高级研究员。主要研究方向为计算机视觉、多模态学习、基础大模型等。在CCF A类/SCI一区刊物上发表学术论文数十篇,含IEEE TPAMI论文14篇。论文谷歌学术引用12000余次。研究成果被广泛应用于多家企业和单位。曾获得天津市科学技术奖自然科学一等奖、吴文俊人工智能自然科学奖二等奖、天津市优秀博士学位论文奖等,连续多年入选斯坦福全球前2%顶尖科学家榜单。

特邀报告
李亚楠 讲师
天津理工大学
李亚楠,天津理工大学讲师,控制理论与控制工程博士,丹麦奥尔堡大学访问学者。致力于海上风力发电系统控制、新能源船舶电力系统等方向的研究。
征稿主题
研究领域包括但不限于以下主题
* 其他符合无人系统与技术主题的相关稿件均可投稿
* 如果您对论文主题的符合程度存在疑虑,可咨询会议秘书。
论文出版
会议论文集出版
所有会议论文投稿都将经过2-3位组委会专家审稿,最终所有本会议录用的论文将以会议论文集的形式出版,见刊后由出版社提交至IEEE Xplore、EI Compendex、Scopus等数据库检索。
!
论文不得少于4页。会议论文模板及详细排版教程请联系会议秘书
i
会议仅接受全英稿件。如需翻译服务,请联系会议秘书。论文应具有学术或实用价值,未在国内外学术期刊或会议发表过。
!
i
所有投稿将进行文献真实性检测,请务必保证参考文献可被核实DOI或相应链接。参考文献真实性检测推荐:https://www.ais.cn/papercheck/reference_check
i
如需同时进行口头报告和发表,请提交完整论文;如仅计划做口头报告,只需提交摘要。请在投稿后主动添加会议秘书微信,方便及时跟进论文状态及后续出版相关事宜。
!
被录用且完成注册的论文,如因个人原因需申请撤稿,将扣除30%的手续费。稿件一经提交出版,概不退款撤稿(其他退款须知详见官网)。
1
投稿
提交论文/摘要
2
审稿
2-3位专家
3
录用
会议论文集出版
4
检索
IEEE Xplore · EI · Scopus
会议历史
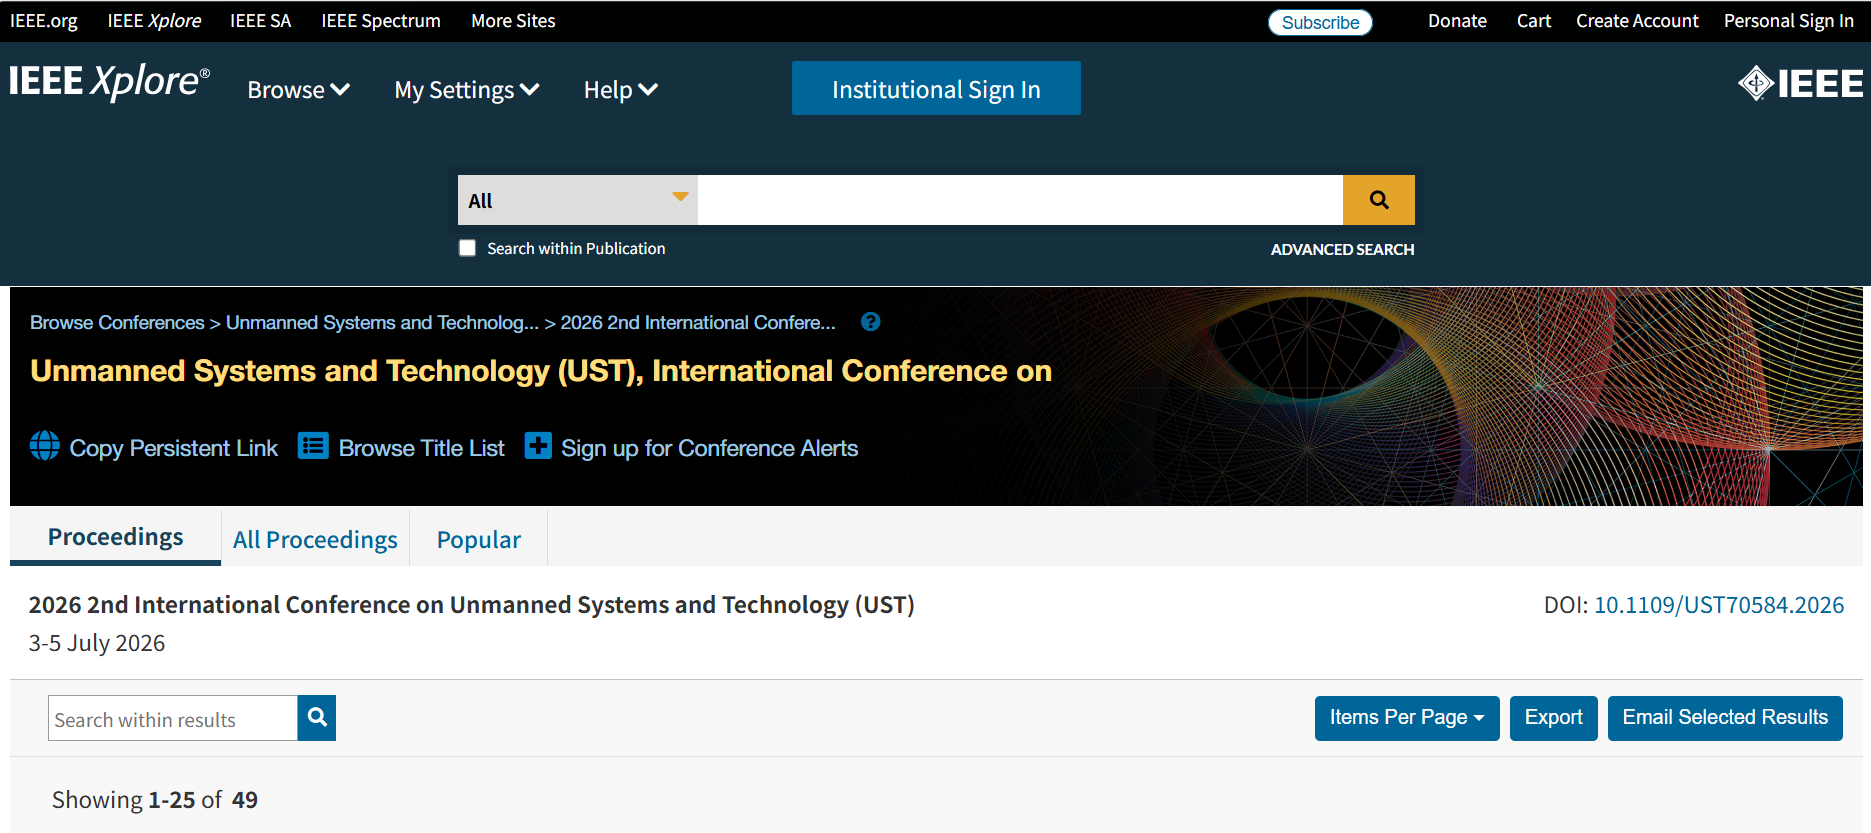
UST 2026 已见刊 IEEE Xplore
UST 2026 已圆满落幕
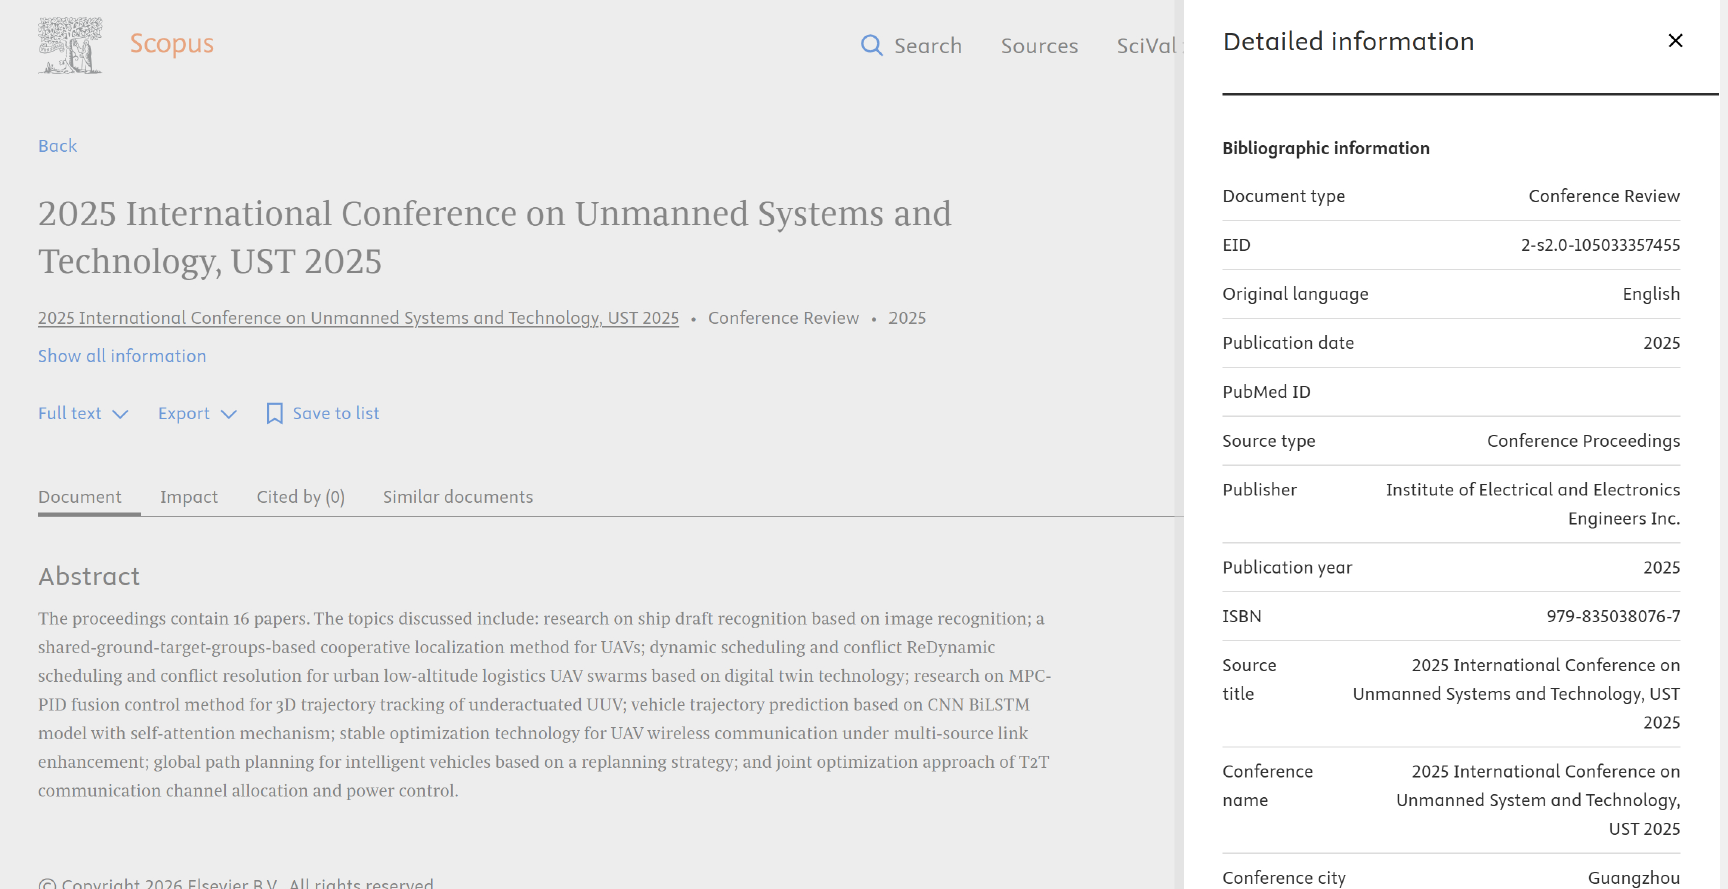
UST 2025 已完成 EI、Scopus 检索
往届论文检索记录完整
EIScopus
会议议程
7月16日(周五)
14:00-17:00 报名注册
7月17日(周六)· 主会议日
09:00-12:00 开幕式+主旨报告+茶歇环节
12:00-14:00 午餐+休息
14:00-18:00 口头报告
7月18日(周日)
09:00-12:00 学术考察/返程
* 详细议程将在会前1-2周更新,具体以 UST 2027 会议手册议程安排为准
注册费用
每篇文章注册费含一个免费参会名额及一本纸质版会议论文集
费用说明
①
每篇文章注册费含一个免费参会名额及一本纸质版会议论文集;
②
多篇投稿可获优惠,详询会议秘书处;
③
被录用且完成注册的论文,如因个人原因需申请撤稿,将扣除30%的手续费。稿件一经提交出版,概不退款撤稿(其他退款须知详见官网);
④
注册费包含会议论文集、午餐、会议纪念品及所有技术报告环节的入场资格;不包含住宿费、签证申请费、交通费;
⑤
每篇最终录用论文须至少有一位作者提前完成注册。组委会在收到注册费用后的2-5个工作日内发送确认函。若因故无法参会,将邮寄印刷版会议论文集及缴费收据/发票。
联系我们
会议秘书处
廖老师(Sherry Liao)
邀请码:L137
📱
手机/微信
+86-13902493114
✉️
邮箱
UST2025@163.com
💬
QQ咨询
1055374343
微信咨询

会议秘书处
*部分视觉素材由AI辅助生成,仅用于会议视觉传播。


去登录