会议信息
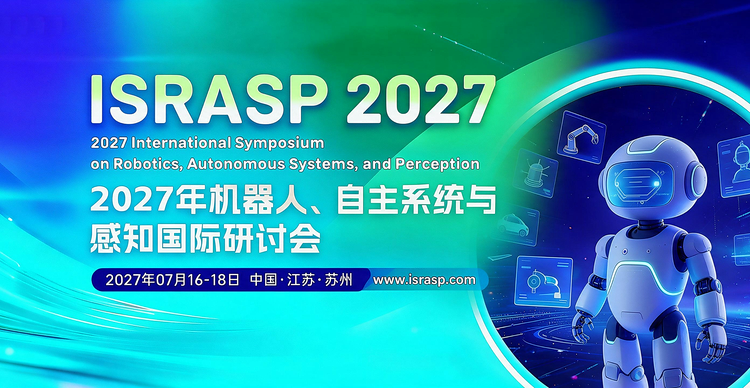
会议时间:2027年7月16日-18日
会议地点:中国·江苏省·苏州市
会议官网:www.israsp.com
收录检索:EI Compendex Scopus
审稿通知:接受/拒稿通知在投稿后约3-8天
会议模板:前往“会议资料”栏目下载
2027年机器人、自主系统与感知国际研讨会(ISRASP 2027)将于2027年7月16日至18日在中国·江苏·苏州举行。会议聚焦机器人、自主系统与感知技术的前沿发展,汇聚国内外专家学者、科研人员及行业代表,围绕智能机器人、自主导航、多模态感知、人机交互、具身智能等热点议题展开深入交流。研讨会旨在搭建高水平的学术交流与合作平台,促进创新成果分享,推动跨学科融合与技术应用发展,共同探索智能系统未来新方向。
包括但不限于以下主题:
Track 1|机器人与机器人系统
机器人设计、建模与仿真;移动机器人;工业机器人;服务机器人;人形机器人;协作机器人;多机器人系统;机器人操作与执行;机器人运动学与动力学;机器人机构与驱动技术
Track 2|机器人感知与智能感知
机器人感知;机器人视觉;计算机视觉;三维视觉与场景理解;目标检测与识别;视觉感知;激光雷达与雷达感知;多传感器融合;定位与建图;同步定位与建图;人机环境感知
Track 3|自主系统、规划与控制
自主系统;自主导航;路径规划与运动规划;轨迹规划;自主决策;机器人控制;自适应控制;智能控制;行为规划;碰撞检测与避障;多机器人协同;实时自主系统
Track 4|机器人学习与智能应用
机器人学习;强化学习与机器人;基于学习的机器人控制;模仿学习;人机交互;多智能体系统;群体机器人;无人系统与无人机;智能制造机器人;医疗与康复机器人;农业机器人;服务与特种机器人
*更多主题均可投递,如不确定论文主题是否匹配,请联系大会秘书咨询。
所有投稿均须经过2-3位组委会专家严格审稿,最终录用的论文将由EI目录期刊出版,见刊后由出版社提交至EI Compendex, Scopus检索。
12:00-14:00
14:00-17:30
午餐时间
口头汇报/海报展示
*详细议程安排将会在会前公布,请以会议手册为准。
*不同参会类别的具体权益与优惠详情,请投稿/报名前咨询会议秘书。
1、论文为英文稿件,且应具有学术或实用价值,未在国内外学术期刊或会议发表过。发表论文的作者需提交全文进行同行评审。
2、论文应具有学术或实用价值,未在国内外学术期刊或会议发表过。作者可通过iThenticate查重,否则由文章重复率引起的被拒稿将由作者自行承担责任。
3、涉嫌抄袭的论文将不被出版,且公布在会议主页。所有投稿将进行文献真实性检测,请务必保证参考文献可被核实DOI或相应链接。
注意:被录用且完成注册的论文,因个人原因造成无法在原会议发表,将扣除30%的手续费;论文一旦上传到出版社,则不接受任何退款或撤稿申请。
1. 作者参会:一篇录用文章允许一名作者免费参会。
2. 主讲嘉宾:申请主题演讲,由组委会审核。
3. 口头演讲:申请口头报告,时间为15分钟。
4. 海报展示:申请海报展示,A1尺寸,彩色打印。
5. 听众参会:只参会听讲,也可申请参与演讲及展示。
我们诚挚邀请企业、研究机构、出版机构、技术提供商、专业协会及其他组织以行业合作伙伴或参展商身份参与本次会议。通过与我们合作,贵单位将有机会提升品牌知名度,展示创新产品与技术,与研究人员及行业专业人士深入交流,并拓展新的学术与商业合作网络。
我们提供钻石、黄金、白银三档合作套餐,以满足不同推广与参与需求。合作费用具体价格及席位情况,请联系会议秘书处咨询。
有意合作:有意成为行业合作伙伴或参展商的单位,请联系会议秘书处咨询详情。